Japanese
English
カラーグラフ Robotic Surgery・1
胃食道逆流性疾患・食道アカラシアに対する腹腔鏡下手術
古川 俊治
1
,
小澤 壯治
1
,
北島 政樹
1
Toshiharu FURUKAWA
1
1慶應義塾大学医学部外科
pp.1213-1218
発行日 2000年10月20日
Published Date 2000/10/20
DOI https://doi.org/10.11477/mf.1407904214
- 有料閲覧
PPV購入案内
1,320円 (1,200円+税10%) こちらは、1213ページから1218ページの文献です。
PPV(ペイ・パー・ビュー)とは、論文(記事)単位で購入・閲覧ができるサービスです。
購入には医書.jp本会員登録が必要です。
会員登録完了後に改めて上記「購入サイトへ」を選択してください。
または「購入サイトへ」選択後に「購入ログイン」、「新規会員登録」の順に進んでください。
会員登録について詳しくはをご確認ください。
購入には医書.jp本会員登録が必要です。
会員登録完了後に改めて上記「購入サイトへ」を選択してください。
または「購入サイトへ」選択後に「購入ログイン」、「新規会員登録」の順に進んでください。
会員登録について詳しくはをご確認ください。
- Abstract 文献概要
- 1ページ目 Look Inside
Intuitive Surgical社製内視鏡下手術支援装置“da Vinci®”1)
Master-slave manipulatorでは,術者の動作に対する鉗子の動きの縮小割合を自由に設定することが可能であり,しかも術者の生理的震動が鉗子の動きでは消失するため,縫合・結紮などの微細な手術操作は,直視下に行うよりも容易となる.
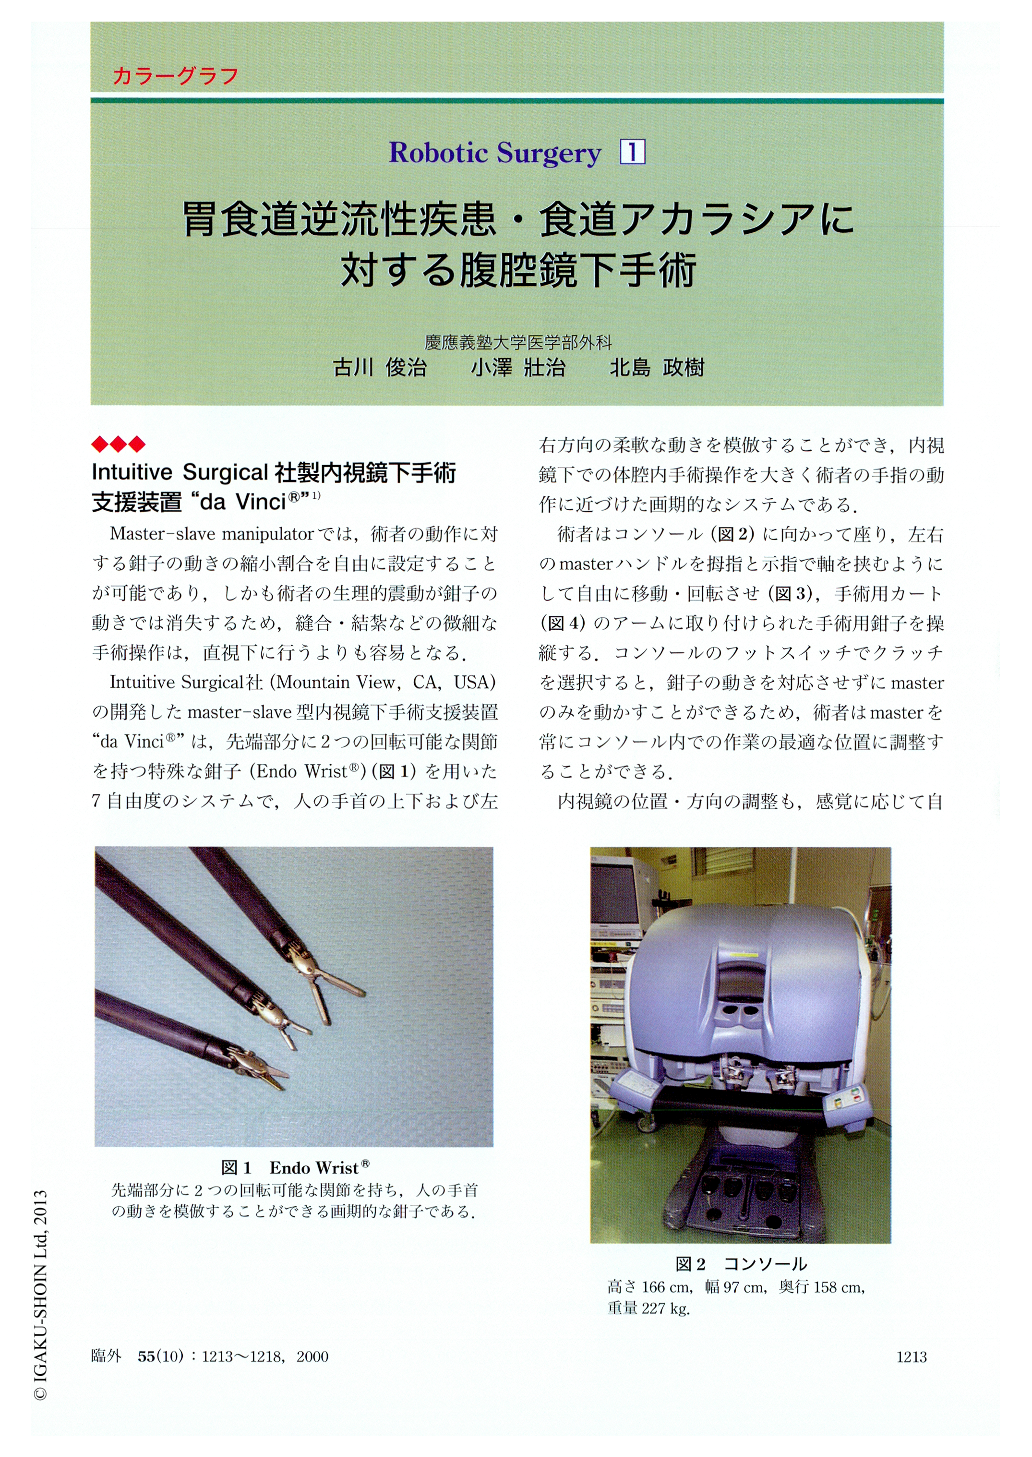
Intuitive Surgical社(Mountain View, CA, USA)の開発したmaster-slave型内視鏡下手術支援装置“da Vinci®”は,先端部分に2つの回転可能な関節を持つ特殊な鉗子(Endo Wrist®)(図1)を用いた7自由度のシステムで,人の手首の上下および左右方向の柔軟な動きを模倣することができ,内視鏡下での体腔内手術操作を大きく術者の手指の動作に近づけた画期的なシステムである.
Copyright © 2000, Igaku-Shoin Ltd. All rights reserved.