Japanese
English
シンポジウム 日本の義肢問題
動力駆動義肢
WASEDA PROSTHESIS
加藤 一郎
1
Ichiro KATO
1
1早稲田大学理工学部機械工学科
pp.838-843
発行日 1968年10月25日
Published Date 1968/10/25
DOI https://doi.org/10.11477/mf.1408903982
- 有料閲覧
PPV購入案内
1,320円 (1,200円+税10%) こちらは、838ページから843ページの文献です。
PPV(ペイ・パー・ビュー)とは、論文(記事)単位で購入・閲覧ができるサービスです。
購入には医書.jp本会員登録が必要です。
会員登録完了後に改めて上記「購入サイトへ」を選択してください。
または「購入サイトへ」選択後に「購入ログイン」、「新規会員登録」の順に進んでください。
会員登録について詳しくはをご確認ください。
購入には医書.jp本会員登録が必要です。
会員登録完了後に改めて上記「購入サイトへ」を選択してください。
または「購入サイトへ」選択後に「購入ログイン」、「新規会員登録」の順に進んでください。
会員登録について詳しくはをご確認ください。
- Abstract 文献概要
- 1ページ目 Look Inside
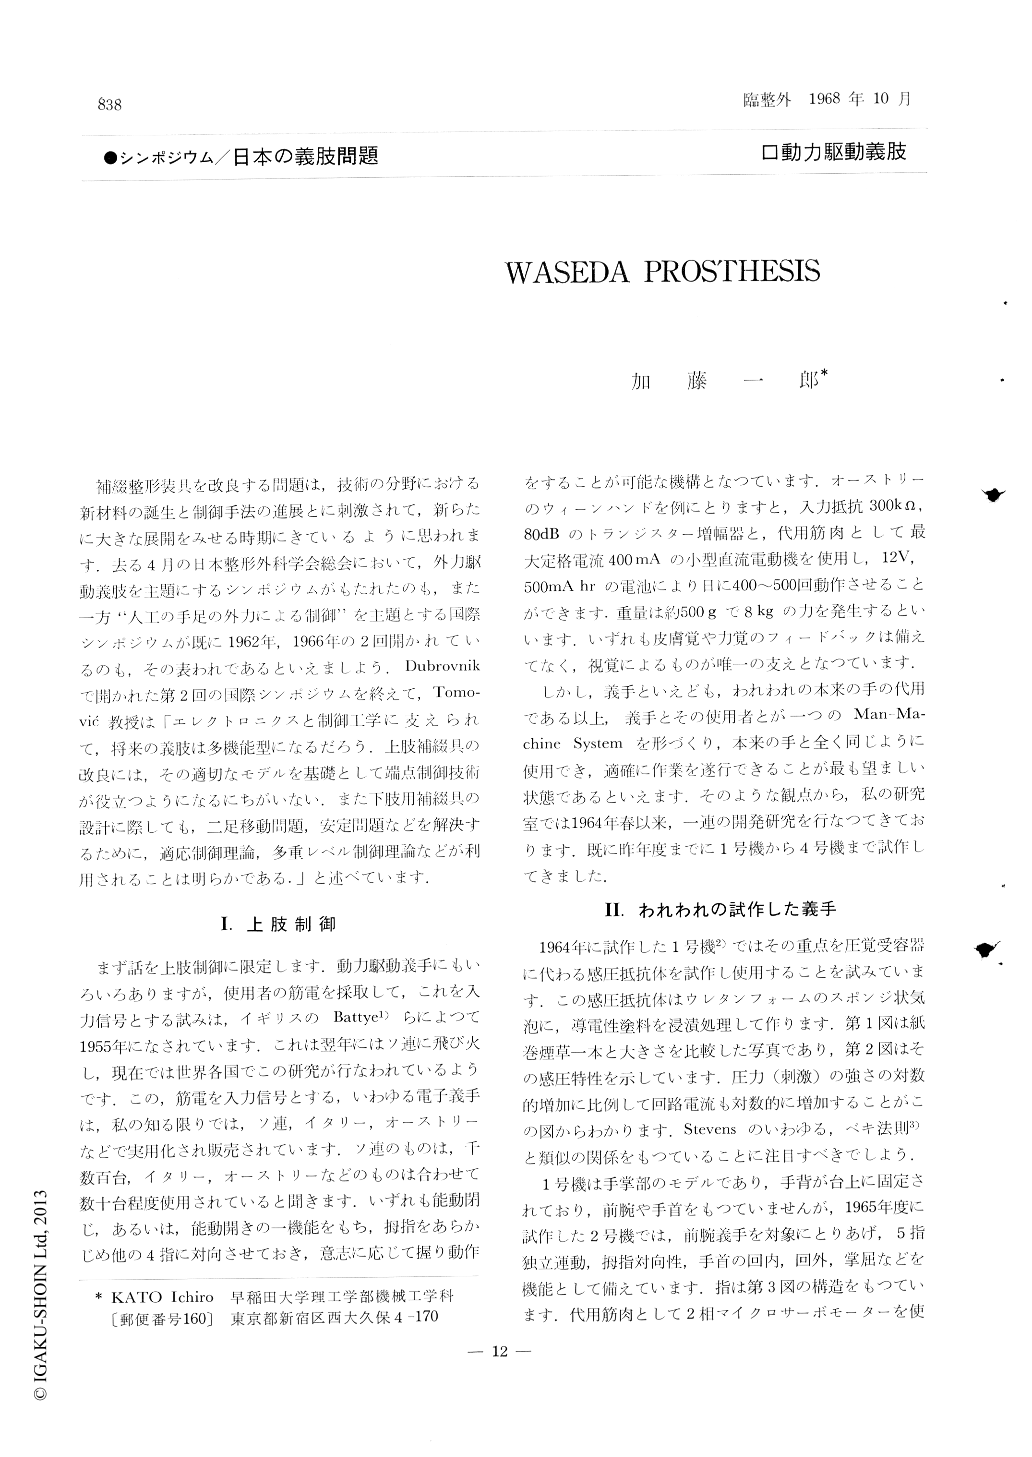
補綴整形装具を改良する問題は,技術の分野における新材料の誕生と制御手法の進展とに刺激されて,新らたに大きな展開をみせる時期にきているように思われます.去る4月の日本整形外科学会総会において,外力駆動義肢を主題にするシンポジウムがもたれたのも,また一方"人工の手足の外力による制御"を主題とする国際シンポジウムが既に1962年,1966年の2回開かれているのも,その表われであるといえましよう.Dubrovnikで開かれた第2回の国際シンポジウムを終えて,Tomovic教授は「エレクトロニクスと制御工学に支えられて,将来の義肢は多機能型になるだろう.上肢補綴具の改良には,その適切なモデルを基礎として端点制御技術が役立つようになるにちがいない.また下肢用補綴具の設計に際しても,二足移動問題,安定問題などを解決するために,適応制御理論,多重レベル制御理論などが利用されることは明らかである.」と述べています.
Copyright © 1968, Igaku-Shoin Ltd. All rights reserved.