Japanese
English
特集 多分野に広がる理学療法
無動力歩行支援機の開発
阿部 友和
1,2,3
Tomokazu Abe
1,2,3
1株式会社フィジカルイノベーションズ
2株式会社栖のき
3星城大学リハビリテーション学部
キーワード:
リハビリテーションロボット
,
使いやすさ
,
Usability
,
柔軟性
,
Flexibility
,
Translator
,
パートナー
Keyword:
リハビリテーションロボット
,
使いやすさ
,
Usability
,
柔軟性
,
Flexibility
,
Translator
,
パートナー
pp.971-973
発行日 2017年11月15日
Published Date 2017/11/15
DOI https://doi.org/10.11477/mf.1551201025
- 有料閲覧
PPV購入案内
1,320円 (1,200円+税10%) こちらは、971ページから973ページの文献です。
PPV(ペイ・パー・ビュー)とは、論文(記事)単位で購入・閲覧ができるサービスです。
購入には医書.jp本会員登録が必要です。
会員登録完了後に改めて上記「購入サイトへ」を選択してください。
または「購入サイトへ」選択後に「購入ログイン」、「新規会員登録」の順に進んでください。
会員登録について詳しくはをご確認ください。
購入には医書.jp本会員登録が必要です。
会員登録完了後に改めて上記「購入サイトへ」を選択してください。
または「購入サイトへ」選択後に「購入ログイン」、「新規会員登録」の順に進んでください。
会員登録について詳しくはをご確認ください。
- Abstract 文献概要
- 1ページ目 Look Inside
- 参考文献 Reference
はじめに
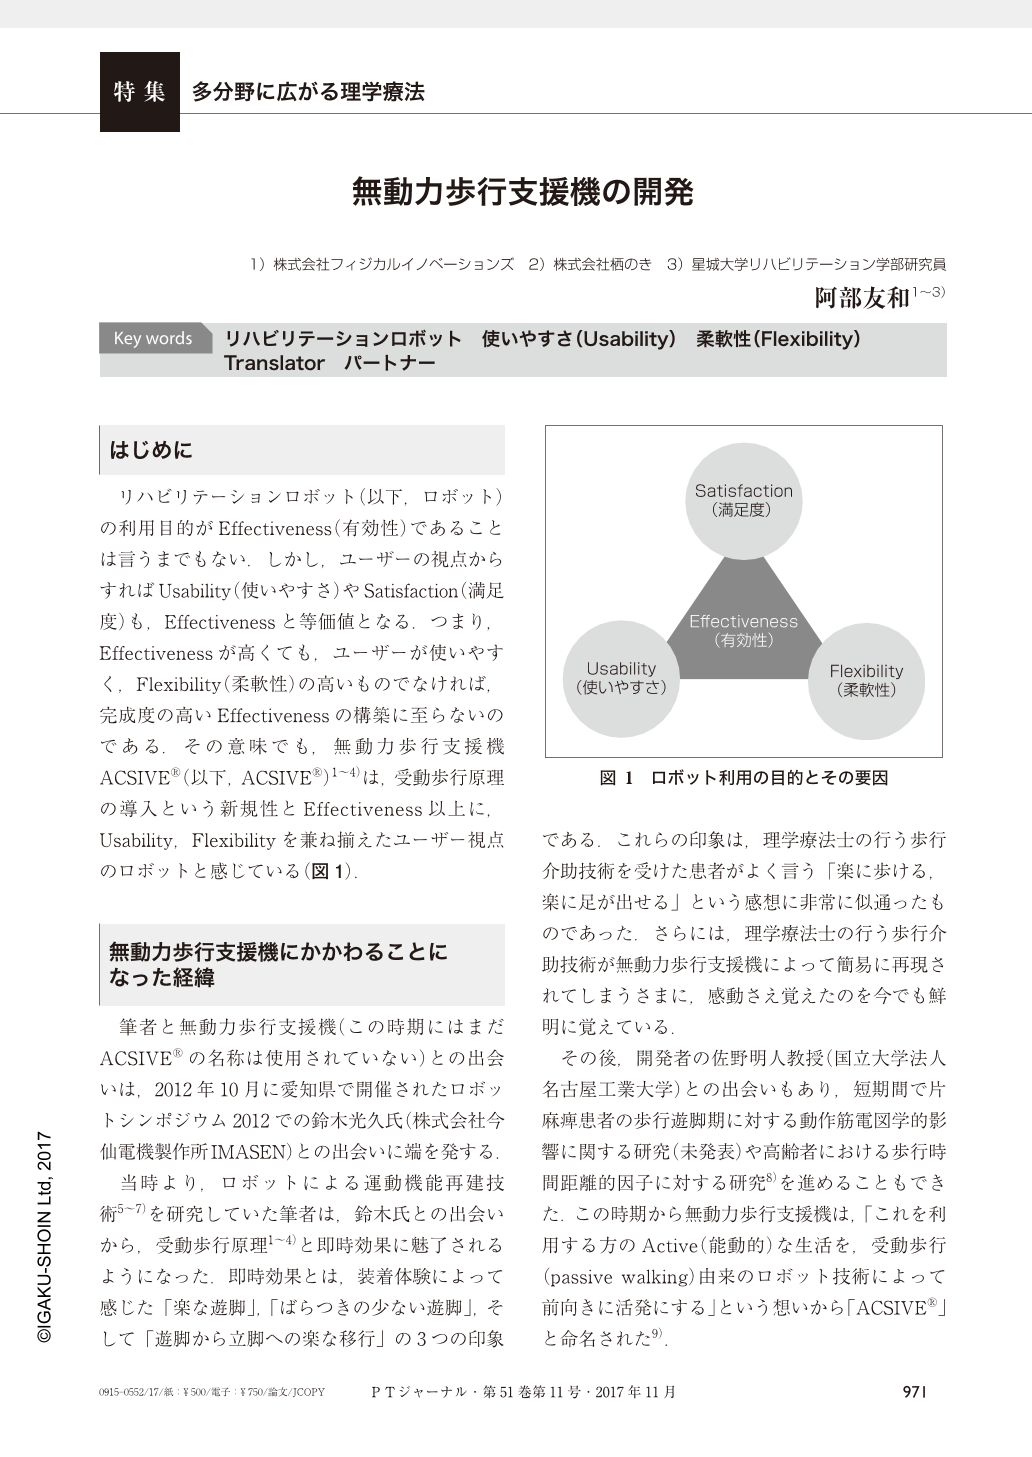
リハビリテーションロボット(以下,ロボット)の利用目的がEffectiveness(有効性)であることは言うまでもない.しかし,ユーザーの視点からすればUsability(使いやすさ)やSatisfaction(満足度)も,Effectivenessと等価値となる.つまり,Effectivenessが高くても,ユーザーが使いやすく,Flexibility(柔軟性)の高いものでなければ,完成度の高いEffectivenessの構築に至らないのである.その意味でも,無動力歩行支援機ACSIVE®(以下,ACSIVE®)1〜4)は,受動歩行原理の導入という新規性とEffectiveness以上に,Usability,Flexibilityを兼ね揃えたユーザー視点のロボットと感じている(図1).
Copyright © 2017, Igaku-Shoin Ltd. All rights reserved.